РОБОСТЭК.Рука-манипулятор Р250
Собери своего
первого робота
4 оси и захват: печатные детали, сервоприводы и Arduino Nano в одном наборе. Управляй с компьютера или телефона, программируй — от визуальных блоков до Python.

Что это
Настоящий робот, собранный своими руками
Ученик собирает руку из стандартных печатных деталей и сервоприводов, подключает её к Arduino Nano и учится программировать. Ровно так устроены промышленные роботы.
Простой надёжный «мозг» на микроконтроллере внутри — и умный компьютер сверху, который планирует движения и следит за безопасностью. Каждое движение плавное, без рывков, и не может выйти за физический предел хода: защита встроена в прошивку.
Дальше — как захочешь: крутить суставы ползунками, писать последовательности движений, собирать программу из визуальных блоков или писать свой код на Python и JavaScript.
На базе набора собран полный школьный курс робототехники — от механики и кинематики до отладки собственной программы.
Механика, электроника, прошивка — всё можно потрогать, разобрать и понять.
Blockly для первых шагов, потом Python SDK для собственных программ.
Микроконтроллер исполняет, компьютер командует — архитектура как у больших роботов.
Интерактив
Покрутите Р250 прямо на сайте
Настоящая 3D-модель руки. Двигайте ползунки — как в приложении; мышью модель можно вращать, колесом — приближать.
Вращение — мышью или пальцем · масштаб — колесом.
Так же рука управляется в приложении.
🐰 Кролика можно пнуть любым звеном руки или тапом по нему.
Схватите захватом (закройте пальцы рядом) и закиньте его в шляпу 🎩
Характеристики
Инженерия в каждом узле
Кинематика
4 оси + захват
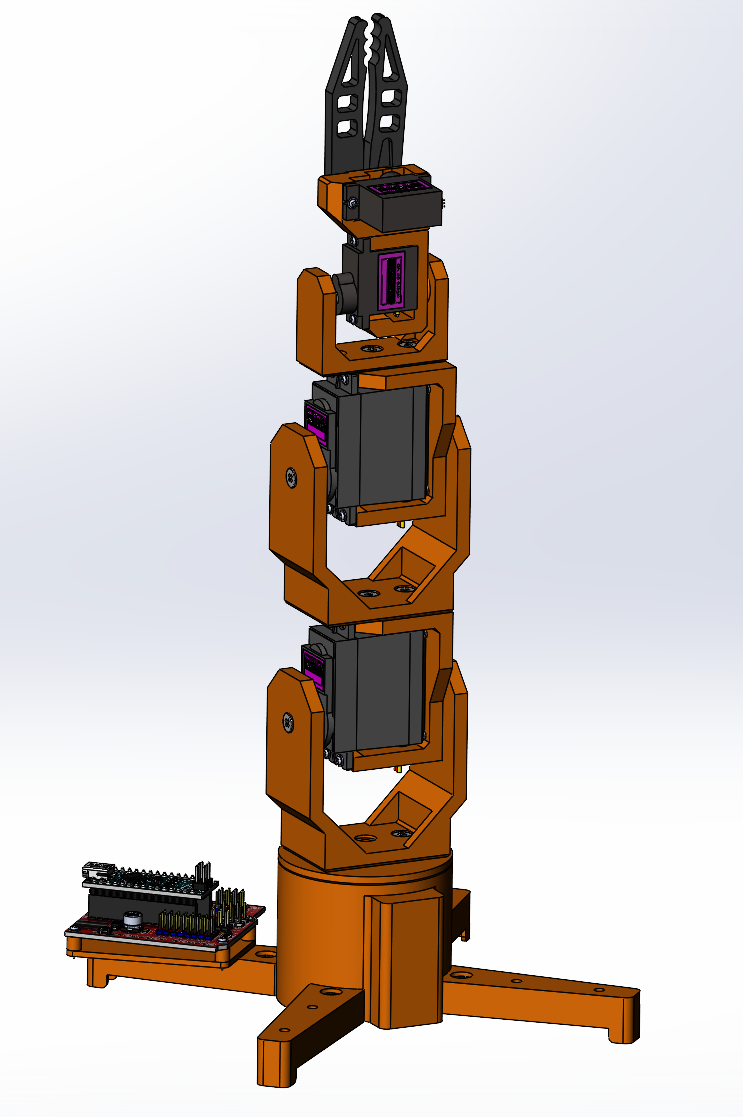
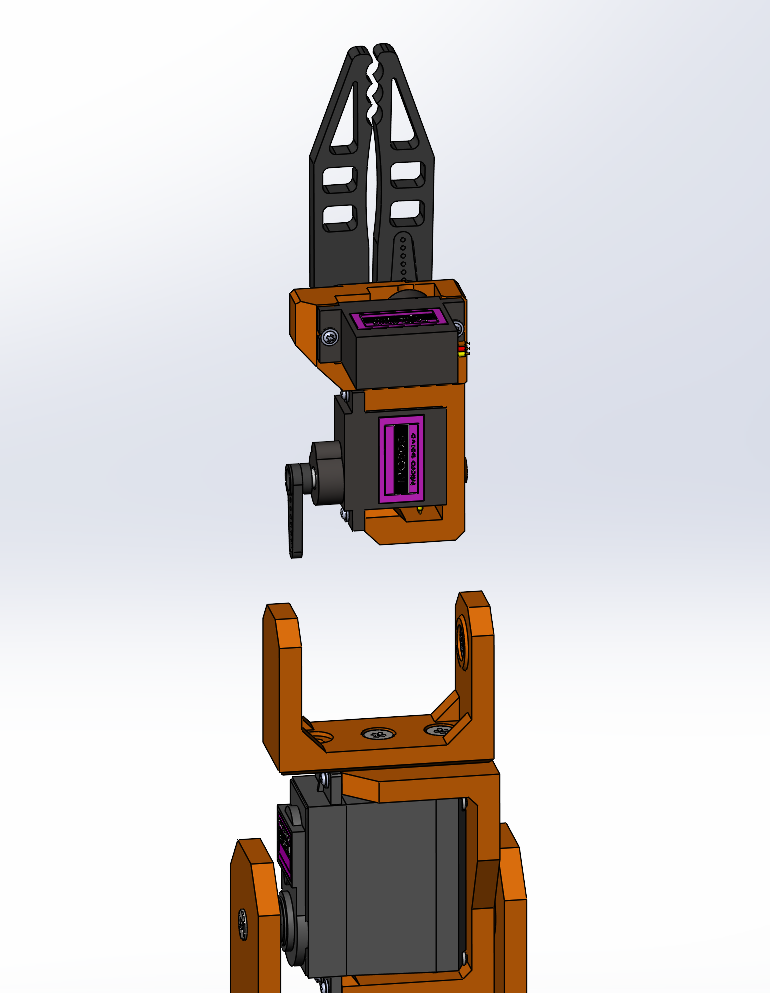
Основание, плечо, локоть, кисть — плюс управляемый захват. Каждая ось — отдельный сервопривод.
Приводы
3 × MG996R + 2 × MG90S
Мощные приводы на основание, плечо и локоть; компактные — на кисть и захват.

Электроника
Arduino Nano
Плата расширения, USB Type-C, прошивка обновляется без программиста.
Зона работы
R 246 мм
Высота до захвата — 353 мм. Четыре оси и захват — движение по каждому суставу.
Масса и питание
415 г · 5 В / 2 А
Нагрузка на захват — до 20 г. Блок питания в комплекте.
Комплект
Всё в коробке — докупать не нужно
- Печатные детали: колонна, звенья, захваты
- 3 сервопривода MG996R
- 2 сервопривода MG90S
- Arduino Nano + плата расширения
- Кабель USB-C
- Крепёж, гайки, подшипники
- Отвёртки — инструмент в комплекте
- Блок питания 5 В / 2 А


Программное обеспечение
Пять способов управлять рукой
От ползунков до собственного кода и наклона телефона — всё уже работает и проверено на реальной собранной руке.

Ползунки
Каждый сустав — свой ползунок. Кнопка аварийного останова всегда под рукой.
Подробнее →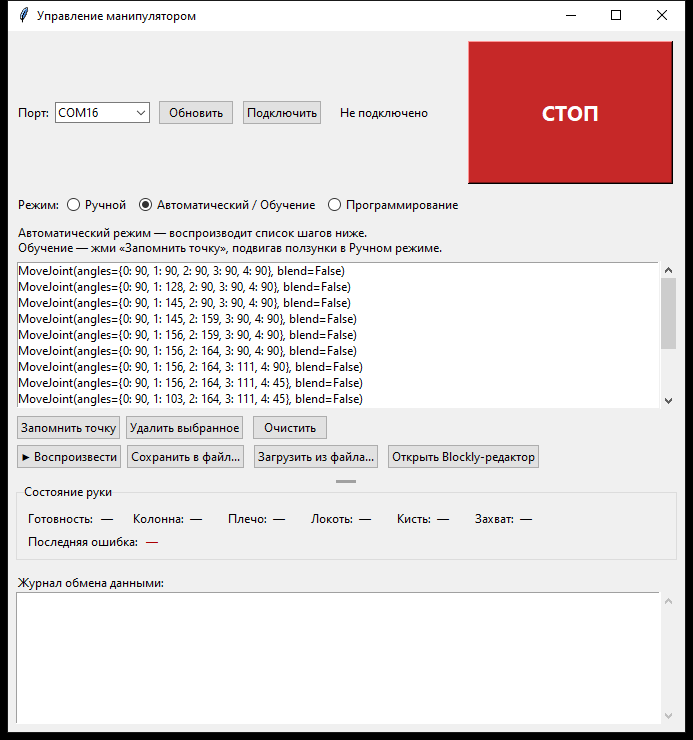
Программы движений
Записал последовательность положений — рука повторяет её сам, хоть по кругу.
Подробнее →
Визуальные блоки
Программа движений собирается из блоков-пазлов — без единой строчки кода.
Подробнее →
Python и JavaScript
Свой код поверх SDK: циклы, условия, датчики — полноценное программирование.
Подробнее →
Веб-приложение, без установки
Открывается в Chrome на Android, рука подключается переходником USB-OTG. Ползунки, программы движений и управление наклоном телефона. Работает офлайн.
Обучение
Полный школьный курс робототехники
Методическое пособие ведёт ученика от архитектуры программного обеспечения до готовых проектов «от и до»: механика и кинематика, прошивка на C++ для Arduino, оконное приложение на Python, протоколы обмена, отладка и безопасность.
Каждая глава — с примерами и заданиями. Документация открывается прямо на сайте.
Сборка
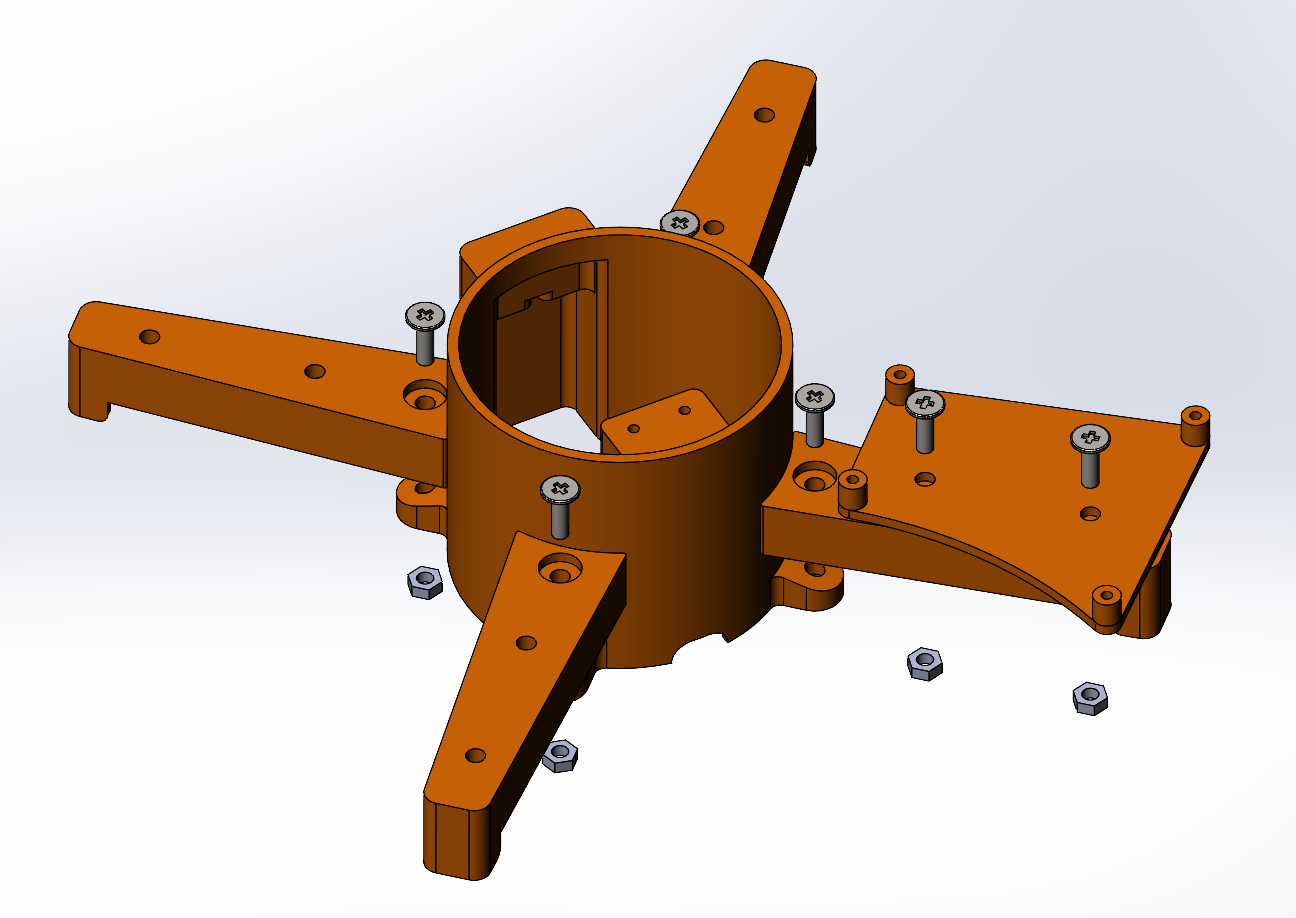
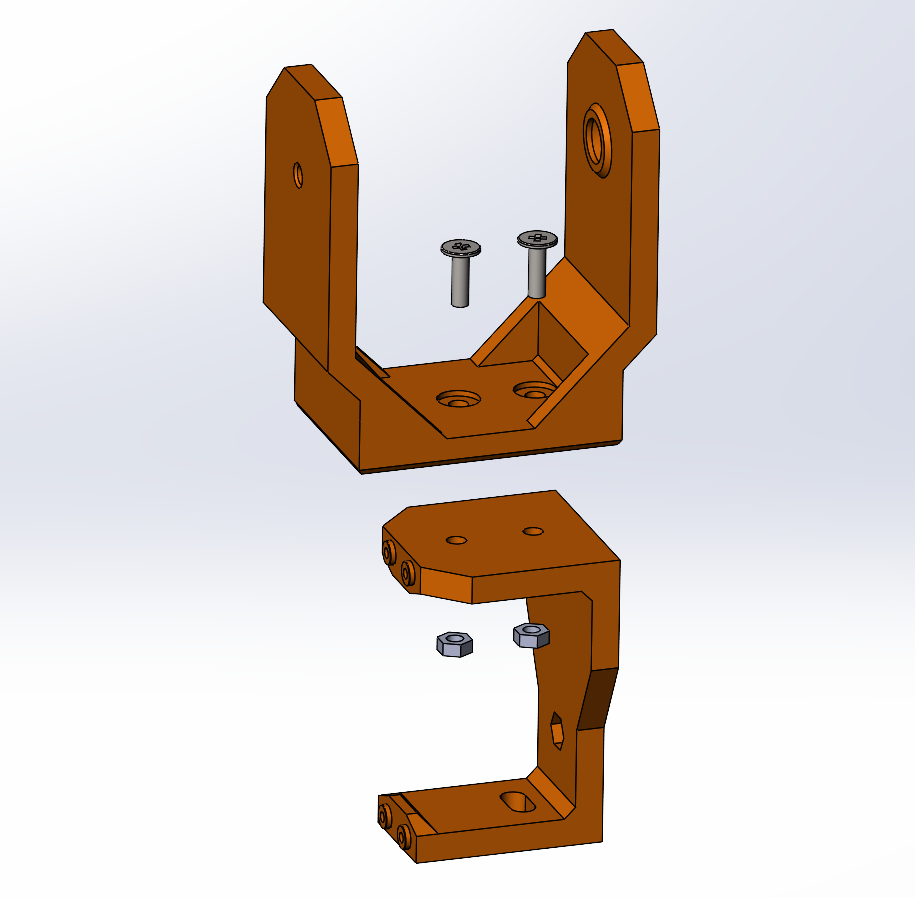
От коробки до движения — один урок
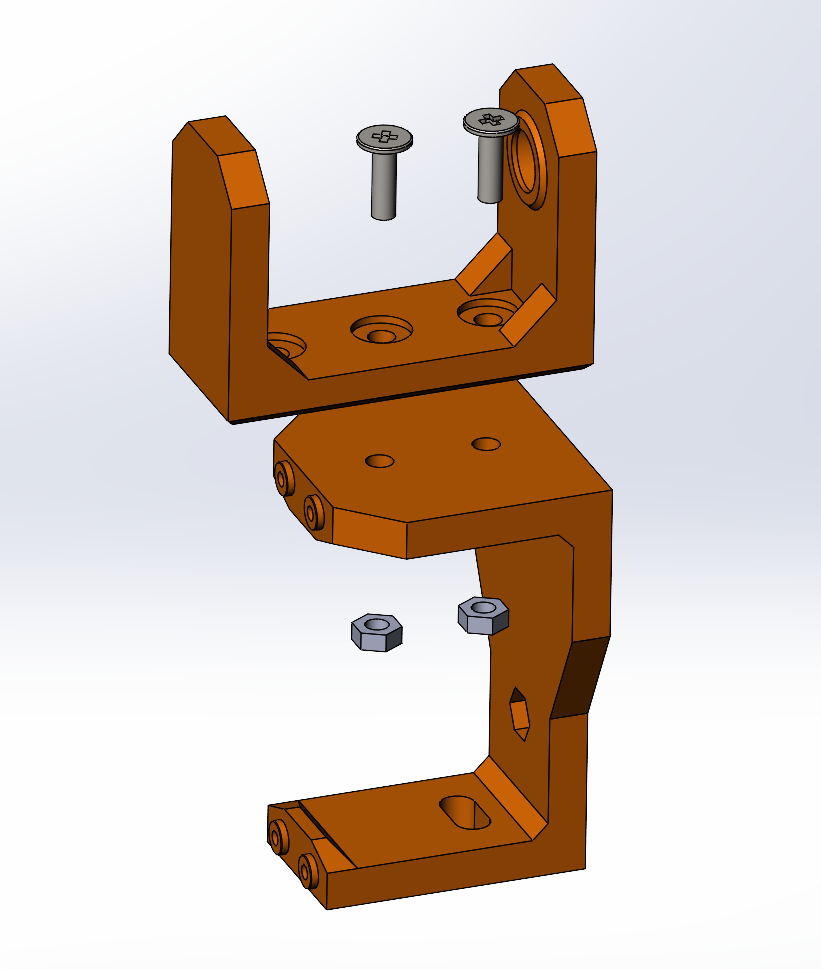
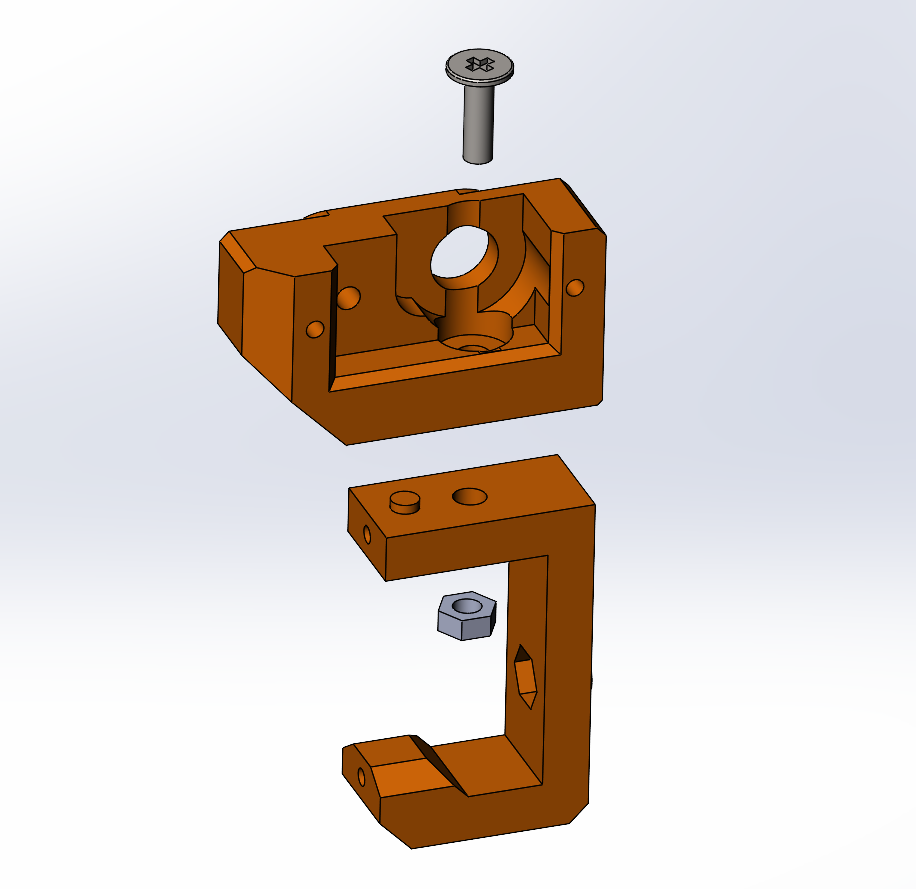
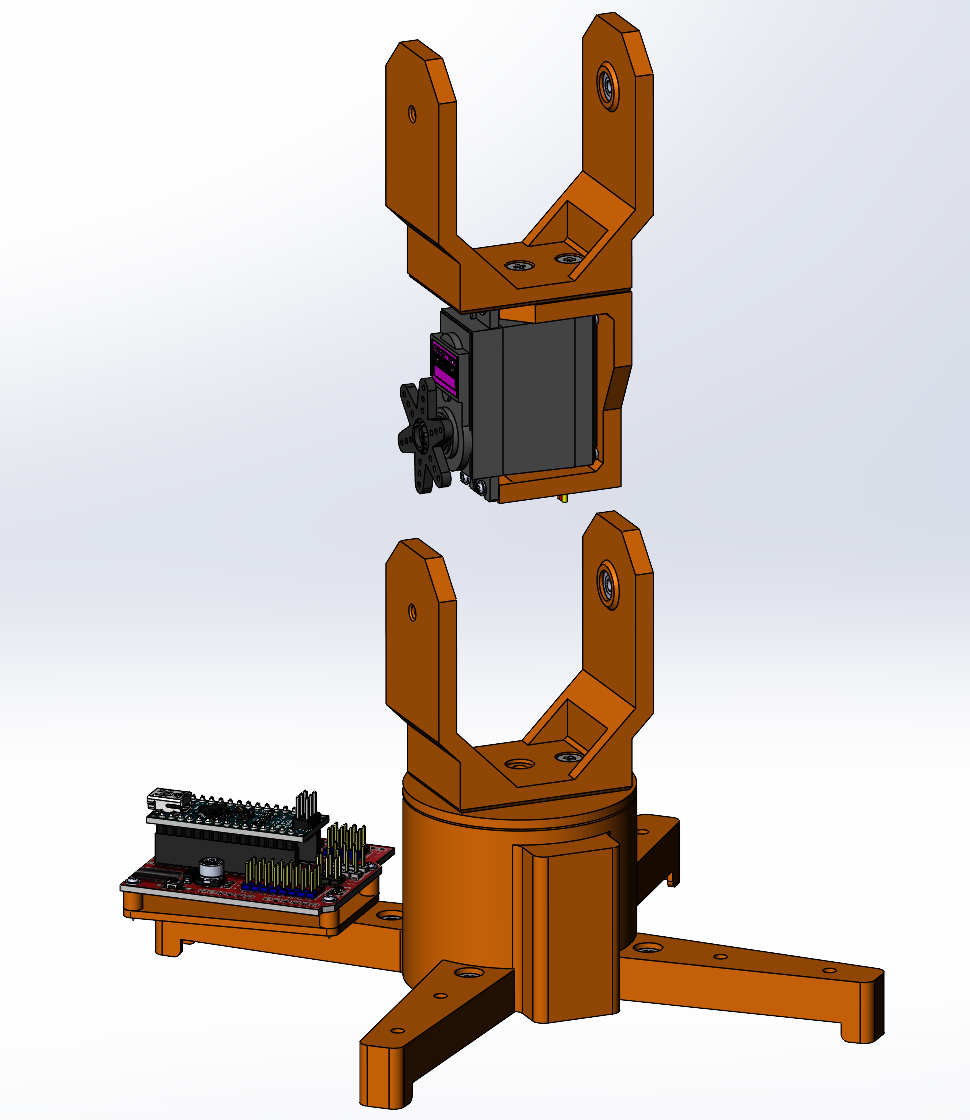
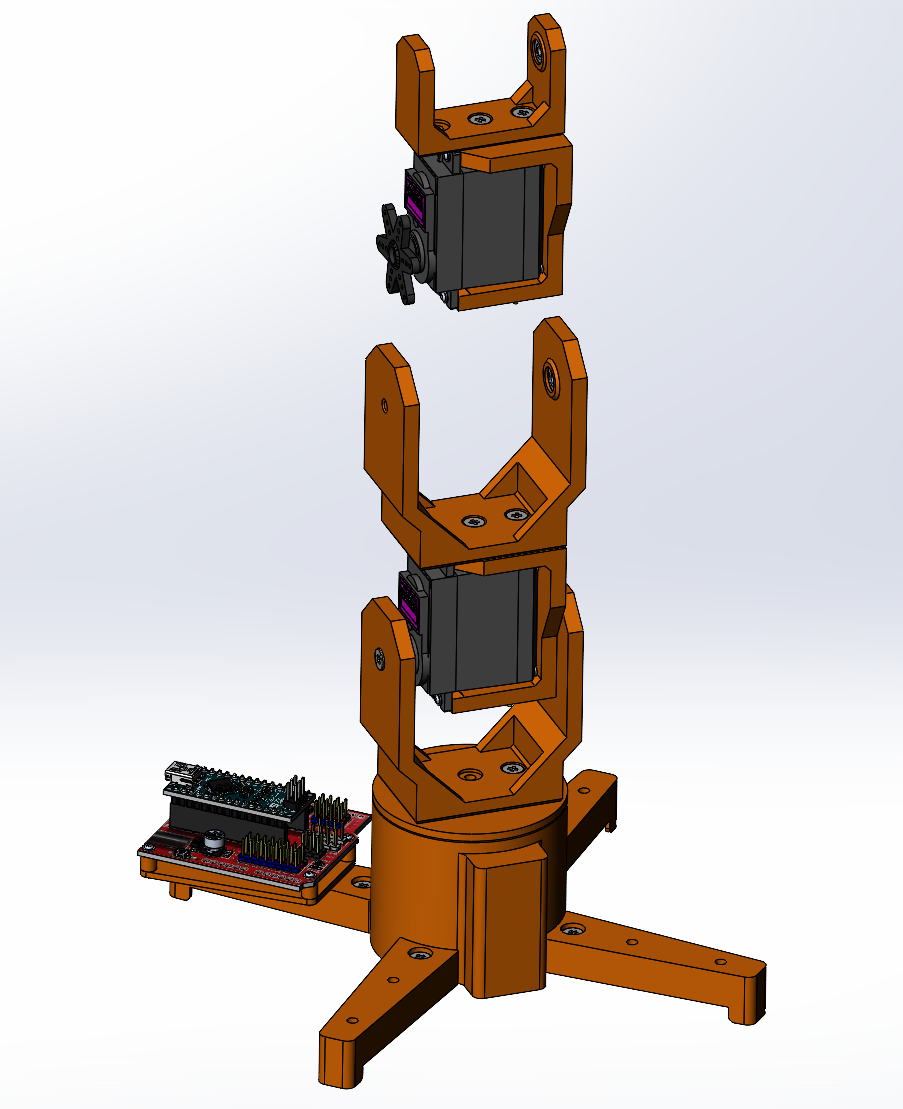
Восемь стадий, каждая с фотографиями и подсказками прямо в документации. Первый шаг — выставить приводы в ноль, дальше — только механика.
Вопросы
Частые вопросы
С какого телефона можно управлять?
Телефон на Android с браузером Google Chrome — рука подключается переходником USB-OTG. В Яндекс.Браузере, Firefox и на iPhone технология доступа к USB не поддерживается.
Обязательно нужен компьютер?
Нет. Для управления хватит телефона с Chrome. Компьютер нужен для режима программирования на Python и для утилиты обновления прошивки — оба работают на Windows и macOS.
Какое питание нужно руке?
Строго 5 В / 2 А от внешнего блока питания — он входит в комплект. Плата подключается к компьютеру кабелем USB-C отдельно.
Windows показывает предупреждение при запуске приложения — что делать?
Это стандартное окно SmartScreen для сборок без цифровой подписи. Нажмите «Подробнее» → «Выполнить в любом случае». Установка не требуется — приложение запускается сразу.
Можно ли научиться программировать без опыта?
Да. Начни с визуального редактора Blockly — программы движений собираются из блоков. Дальше методичка плавно ведёт к Python: от первой команды до готовых проектов.
Для кого этот набор?
Кружки робототехники, уроки технологии, домашние проекты. Сборка по руководству доступна школьнику, программирование — от первых блоков до серьёзного кода.
Производится и продаётся
РОБОСТЭК.Рука-манипулятор Р250
Полный комплект для сборки и подключения: печатные детали, сервоприводы, прошитая электроника, крепёж и инструмент. Отдельно докупать не нужно. Отгрузка от производителя.
Почта для заказов и вопросов: info@robostack.store
Скоро — в магазине ПРОТОБАЗА на Ozon.
Продукция сертифицирована — документы
 Сертификат соответствия
 Протокол испытаний